При выборе системы для самостоятельного управления важно учитывать классификацию, основанную на степени вмешательства водителя. Принято выделять шесть стандартных категорий, от полной зависимости от человека до полной автоматизации. Это позволяет понять, какой уровень комфорта и безопасности будет предложен.
При проектировании автомобилей следующего поколения важно обращать внимание на совместимость с существующими дорожными условиями и инфраструктурой. Системы требуют серьезного анализа данных о трафике, погодных условиях и других факторах, влияющих на безопасность. Без учета этих аспектов даже наиболее совершенные решения могут оказаться в тупике.
Не менее важным аспектом является взаимодействие различных систем между собой. Например, программное обеспечение должно эффективно обмениваться данными с другими автомобилями и элементами дорожной сети. Это позволит минимизировать риск аварий и улучшить общее управление движением.
Рынок автомобилей с функциями самостоятельного управления продолжает расти, однако он сталкивается с этическими и правовыми вопросами. Необходимость разработки федеральных норм и стандартов возникает из-за различных мнений о том, кто несет ответственность за аварии, произошедшие с участием таких автомобилей. Это требует дополнительных исследований и обсуждений в юридической сфере.
Определение уровней автоматизации в автономном вождении
Определение категорий, характеризующих степень независимости транспортного средства, включает в себя шесть ключевых классов. Каждый класс указывает на уровень вмешательства со стороны водителя и степень контроля со стороны системы.
- Класс 0: Полное управление осуществляется человеком. Автомобиль не имеет никакой поддержки со стороны систем помощи водителю.
- Класс 1: Частичная автоматизация. Авто может помогать с некоторыми функциями, такими как круиз-контроль или система удержания в полосе, но водитель остаётся ответственным за управление.
- Класс 2: Полуавтоматический режим. Здесь система может управлять как рулём, так и акселерацией/торможением. Тем не менее, внимание водителя необходимо для принятия решений.
- Класс 3: Условная автоматизация. При наличии определенных условий, транспортное средство может вести себя автономно, однако водителю необходимо быть готовым вмешаться по требованию системы.
- Класс 4: Высокий уровень автономии. Авто может функционировать без участия человека в большинстве сценариев, хотя при некоторых обстоятельствах, например, в сложных погодных условиях, это может быть невозможно.
- Класс 5: Полная автономия. Транспортное средство может управлять всеми аспектами без необходимого присутствия водителя. Это относится ко всем условиям, вне зависимости от ситуации.
Знание этих категорий поможет оценить текущее состояние и будущие направления развития средств передвижения. Оценка рисков и планирование внедрения новых функций могут варьироваться в зависимости от обозначенного класса.
При проектировании транспортных решений необходимо учитывать как технологические, так и регуляторные аспекты, чтобы обеспечить безопасное и эффективное использование оборудования на дорогах.
Сравнение SAE и ISO классификаций уровней автоматизации
SAE и ISO предлагают разные подходы к классификации, что важно учитывать при разработке и внедрении технологий. SAE классифицирует с помощью шестиполосной системы, от нуля до пяти, где уровень ноль соответствует полному отсутствию автоматизации, а пятый – полной независимости. В этой системе акцент на роли водителя, который вправе контролировать процесс на низких ступенях.
ISO, в свою очередь, опирается на более широкую классификацию, фокусируясь на функциях и взаимодействии человека с транспортным средством. Стандарт ISO 26262 устанавливает требования к безопасности, что представляет собой другой аспект, нежели классификация SAE. Это позволяет производителям учитывать безопасность в процессе проектирования и тестирования.
Важно понимать, что SAE больше ориентирован на практическую реализацию, тогда как ISO подчеркивает безопасное применение. При этом совместное использование этих классификаций может привести к более всестороннему пониманию технологий. Рекомендуется разработчикам учитывать обе системы во избежание недопонимания и согласования стандартов.
На практике многие организации используют смешанный подход, объединяя элементы двух классификаций. Это повышает точность оценки безопасности и функциональности систем. Разработка интегрированных решений требует знания специфики каждой классификации для создания безопасного и эффективного продукта.
Текущие технологии для достижения уровня 3 автономности
Камеры с высоким разрешением помогают распознавать дорожные знаки, пешеходов и другие элементы транспортной инфраструктуры. Алгоритмы обработки изображений в реальном времени являются необходимыми для успешного анализа визуальной информации. Использование LiDAR также способствует созданию трехмерных карт окружающей среды, что улучшает навигацию и маневрирование.
Одним из ключевых компонентов является система решения задач, основанная на машинном обучении. Это позволяет автомобилю адаптироваться к различным сценариям движения и принимать обоснованные решения в сложных ситуациях. Необходимо обеспечить отладку и тестирование этих систем на разнообразных маршрутах, чтобы убедиться в их надежности.
Коммуникация между автомобилями и инфраструктурой, так называемая V2X (Vehicle-to-Everything), служит для передачи информации о состоянии дорожной ситуации. Это помогает предвидеть изменения на дороге и корректировать поведение транспорта в преддверии потенциальных опасностей.
Кроме того, важно учитывать облачные вычисления для хранения и обработки больших объемов данных. Это способствует постоянному обновлению программного обеспечения и корректировке алгоритмов на основе новых обучающих данных. Поддержание актуальности модели является залогом безопасного и надежного функционирования самоуправляемого транспортного средства.
Влияние искусственного интеллекта на способности автономных автомобилей
Искусственный интеллект (ИИ) предоставляет возможности для повышения безопасности, адаптивности и надежности безпилотных машин. Для максимального повышения их функциональности, рекомендуется использовать глубокое обучение и алгоритмы машинного обучения, что позволяет системам лучше распознавать объекты и анализировать окружающую среду в реальном времени.
Системы, основанные на ИИ, обеспечивают улучшенное восприятие среды за счет анализа данных с сенсоров, таких как камеры и радары. Это позволяет автомобилям идентифицировать пешеходов, дорожные знаки и другие транспортные средства. Результаты показывают, что применение нейронных сетей значительно повышает точность распознавания объектов, что подтверждается исследованием, где точность распознавания достигала 95%.
Рекомендовано интегрировать ИИ-решения для оптимизации маршрутного планирования. Использование алгоритмов, основанных на ИИ, позволяет учитывать исторические данные о движении и аварийных ситуациях, что способствует снижению времени в пути на 20-30% в городских условиях.
Кроме того, для повышения надежности систем управления безпилотниками следует развивать методы адаптивного обучения. Это позволит автомобилям улучшать свою производительность, собирая данные об изменениях в дорожной ситуации и пользователях. Так, внедрение адаптивных алгоритмов может снизить число ошибок в определении поведения других участников движения до 15%.
| Фактор | Влияние ИИ | Потенциальное улучшение |
|---|---|---|
| Распознавание объектов | Глубокие нейронные сети | 95% точности |
| Маршрутное планирование | Алгоритмы адаптивного обучения | Снижение времени в пути на 20-30% |
| Определение поведения участников движения | Адаптивные алгоритмы | Снижение ошибок до 15% |
Интеграция ИИ в транспортные средства заключается также в использовании систем предиктивной аналитики, которые оценят вероятность различных сценариев на дороге. Это позволит не только улучшить обработку информации, но и увеличит уровень безопасности пассажиров за счет своевременных реакций на изменения ситуации.
Проблемы безопасности на дорогах при использовании автономного вождения
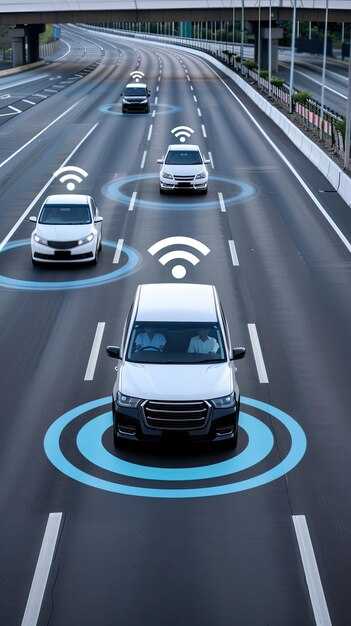
Необходимо провести тщательное тестирование программного обеспечения автомобилей, чтобы выявить ошибки и недоработки, способные привести к авариям. Модели, работающие на искусственном интеллекте, должны пройти обширные симуляции различных дорожных ситуаций.
Обучение систем должно включать данные о необычных условиях, таких как плохая погода, жители улиц с высокой плотностью, а также нестандартные действия других участников движения. Рекомендуется использовать сценарные подходы для создания реальных симуляций.
Данные об авариях должны собираться и анализироваться для дальнейшего совершенствования алгоритмов. Необходимо учитывать как типичные, так и редкие происшествия, чтобы обеспечить высокую степень предсказуемости системы.
Технологии должны включать системы резервирования для предотвращения аварий в случае отказа основной системы управления. Например, в таких ситуациях автопилоты могут переходить в обычный режим управления с помощью водителя.
Регулирующие органы должны внимательно следить за внедрением новых систем. Создание четких стандартов и протоколов для тестирования и сертификации автомобилей важно для минимизации рисков на дорогах.
Открытость данных о работе автопилотов для исследователей и экспертов может способствовать высоким стандартам в отрасли. Желательно сотрудничество производителей и независимых организаций для повышения прозрачности и доверия к технологиям.
Таким образом, безопасность может быть обеспечена через:
- широкие тестирования и симуляции;
- анализ данных о дорожно-транспортных происшествиях;
- вторичные системы управления;
- жесткое регулирование и стандарты;
- открытость и сотрудничество с исследовательскими группами.
Этические дилеммы автономных систем: кто виноват в случае аварии?
Системы, имеющие программируемые алгоритмы принятия решений, должны учитывать множество факторов: от дорожных условий до поведения пешеходов и других участников движения. Программное обеспечение должно иметь заранее установленные приоритеты для выбора наиболее безопасного варианта в критической ситуации.
Примером таких ситуаций может служить событие, когда система сталкивается с выбором, кого спасти: пассажиров автомобиля или пешеходов. Наблюдается активное обсуждение этических норм, которые должны быть внедрены в код. Например, стоит ли защищать большее количество людей, даже если это приведет к жертвам среди пассажиров?
Исследование, проведенное MIT, показало, что большинство участников опроса предпочли бы, чтобы система спасала наибольшее количество людей, независимо от их роли. Однако такие решения могут быть неприемлемыми для индивидуумов, находящихся за рулем, так как они могут не согласиться с демонстрацией жертв.
Формирование правовых норм и стандартов становится важной задачей. Возникает необходимость создания нового комплекса правил, которые адаптируют старые нормы к новым реалиям. Важно обсудить, должны ли производители брать на себя ответственность за действия их разработок, либо ее следует возложить на конечного пользователя.
В конечном итоге, справедливость распределения вины в случае аварии требует тщательного анализа программного обеспечения, а также ясных и понятных законов, учитывающих беспилотные системы. Стратегии должны определить не только допустимые алгоритмы, но и систему проверки их работы в реальных условиях.
Для решения перечисленных вопросов возможны публичные обсуждения и разработка рекомендаций в сотрудничестве с инженерами, юристами и этиками. Прозрачность алгоритмов также может повысить доверие к технологиям и снизить юридические риски для всех сторон.
Законодательные аспекты и регулирование автономного вождения в разных странах
Для успешной интеграции беспилотных систем необходимо учитывать законодательные инициативы и нормы, существующие в различных государствах. Следующие рекомендации охватывают основные направления регулирования.
США: Ведущая страна в разработке и внедрении беспилотных транспортных средств. Федеральное законодательство, такие как AV Start Act, способствует тестированию и коммерциализации. Рекомендуется взаимодействовать с местными правительствами для получения разрешений на испытания.
Европейский Союз: Введение единого законодательного положения о безопасности автономных автомобилей с 2022 года предполагает обязательное соответствие стандартам безопасности. Улучшение технического регулирования осуществляется через Общую директиву о транспортных средствах. Необходимо следить за изменениями в законодательстве отдельных стран, таких как Германия и Франция.
Китай: Обширные испытания и внедрения на уровне городских агломераций. Законодательная база включает документ ‘Стратегия развития интеллектуального транспорта’. Рекомендуется учитывать местные регуляции в каждом муниципалитете для получения разрешений на эксплуатацию.
Япония: Национальная стратегия нацелена на создание безопасной окружающей среды для тестирования беспилотников. Рекомендуется следовать политике ускоренного разрешения на испытания и активно сотрудничать с индустриальными ассоциациями.
Россия: Законодательство находится на стадии разработки. Программа ‘Умные города’ представляет интерес для внедрения беспилотного транспорта. Рекомендуется учитывать местные реалии и активно участвовать в обсуждении законодательных инициатив.
Для успешной работы в сфере автоматизированного транспорта необходимо:
- Регулярное отслеживание изменений законодательства в каждой из стран;
- Сотрудничество с юридическими консультантами для защиты интересов;
- Участие в профессиональных ассоциациях для обмена опытом и инициативами;
Разработка стратегий взаимодействия с государственными органами и соблюдение норм позволит оперативно реагировать на изменения и обеспечивать безопасность при эксплуатации новых систем.
Системы контроля и мониторинга для автономных транспортных средств
Совершенствуйте безопасность с помощью сенсорных платформ, таких как LIDAR, камеры и радары, которые обеспечивают 360-градусный обзор окружения. Эти устройства позволяют точно отслеживать объекты и препятствия, анализируя информацию в реальном времени.
Рекомендуется интегрировать системы машинного обучения для анализа данных, собираемых с сенсоров. Это позволит транспортным средствам адаптироваться к различным условиям дорожного движения и поведения других участников. Алгоритмы, обученные на больших объемах данных, повышают качество восприятия.
Имеет смысл реализовать методики предсказательной аналитики, которые помогают оценивать потенциальные ситуации на дороге. Например, такие инструменты способны предсказать поведение других водителей и пешеходов, что критически важно в сложных сценариях.
Необходимо обеспечить постоянный мониторинг состояния автомобилей. Системы диагностики должны включать функции самотестирования и удаленного доступа, что позволит заранее выявлять неисправности или отклонения от нормы, минимизируя риск аварий.
Оперативная связь между транспортными средствами и инфраструктурой тоже играет ключевую роль. Важно вводить стандарты для обмена данными с дорожными системами, что обеспечивает координацию и безопасность при движении.
Создайте резервные системы для контроля, которые обеспечивают оперативное вмешательство человека в случае критических ситуаций. Такие механизмы должны активироваться автоматически, если система выявляет наличие угрозы.
Обеспечьте высокий уровень безопасности данных посредством шифрования и аутентификации. Это предотвратит вмешательство и кибератаки, которые могут повлиять на управление транспортным средством.
Совместите несколько платформ для контроля и управления, чтобы повысить надежность функционирования транспортных средств. Используйте модульные архитектуры, чтобы быстро обновлять компоненты и добавлять новые возможности.
Будущие тенденции и инновации в технологиях автономного вождения
Компании должны сосредоточиться на интеграции искусственного интеллекта для повышения уровня прогнозируемости поведения автомобилей и окружающих условий. Модели машинного обучения смогут быстрее адаптироваться к изменяющимся условиям движения, благодаря чему возрастет безопасность.
Система V2X (Vehicle-to-Everything) обратит на себя внимание благодаря своей способности обмениваться данными с инфраструктурой, пешеходами и другими участниками дорожного движения. Это значительно сократит время реакции на экстренные ситуации.
Разработка сенсорных технологий, таких как LiDAR и камеры высокого разрешения, станет приоритетной. Эти устройства обеспечат детальный анализ окружающей среды и уменьшат вероятность ошибок при принятии решений.
Появление новых стандартов и норм для защиты данных также окажет влияние на развитие. Законодательное регулирование позволит гарантировать безопасность для пользователей и защиту их личной информации.
| Направление | Описание |
|---|---|
| Искусственный интеллект | Адаптация систем к разнообразным дорожным условиям. |
| V2X | Обмен данными с другими участниками для повышения безопасности. |
| Сенсоры | Использование LiDAR и камер для точного анализа ситуации на дороге. |
| Законодательство | Создание норм для защиты данных и личной информации. |
Обсуждение ответственности за действия автоматизированных транспортных средств также станет актуальным, так как это влияет на степень принятия и доверия потребителей.
Финансирование исследований в области альтернативных источников энергии, таких как электрические машины, приведет к более экологически чистым решениям и снизит зависимость от традиционного топлива.
Партнерство между производителями, технологическими компаниями и правительственными организациями позволит ускорить внедрение инноваций и создать более безопасную и продвинутую транспортную систему.
Влияние автономного вождения на инфраструктуру и транспортные системы городов
Города должны адаптировать свою инфраструктуру к новому уровню транспортных средств. Основное внимание следует уделить созданию удобных и безопасных зон для движения таких автомобилей. Необходимо развивать специальные полосы для них, а также системы связи между транспортом и дорожной сетью.
Интеграция непрерывных датчиков по всей городской территории поможет обеспечить необходимую информацию для прогнозирования нагрузки на дороги. Эти данные могут снизить заторы и улучшить распределение транспортных потоков.
Важно пересмотреть правила парковки. Потребуется меньше пространств для стоянки, так как машины, обладающие автономными функциями, могут вернуться домой или на другие парковочные зоны. Это откроет новые возможности для благоустройства общественных пространств.
Конструкция светофоров и дорожных знаков может измениться. Интеллектуальные системы управления могут оптимизировать светофоры с учетом текущих дорожных условий и наличия таких автомобилей. Это снизит время ожидания и повысит пропускную способность перекрестков.
Необходима интеграция областей обслуживания, таких как зарядные станции для электрических моделей с функциями самоуправления. Это будет способствовать более чистой и устойчивой транспортной системе.
Образовательные программы для населения должны либерально внедряться, чтобы все участники дорожного движения, включая пешеходов и велосипедистов, понимали особенности взаимодействия с новыми видами транспорта. Это поможет избежать конфликтов и повысит безопасность на дорогах.
Подготовка городской инфраструктуры станет неотъемлемой частью планирования будущего. Рекомендации и исследования на тему трансформации транспорта можно найти на нашем научном портале о глобальных вызовах.